Integración de Controladores de Robot y ROS
Esta lección aborda la integración de controladores de robot en NVIDIA Isaac Sim, un paso fundamental para validar algoritmos de control y comportamiento robótico. Se explica cómo la conexión con ROS (Robot Operating System) permite un flujo de trabajo unificado entre simulación y hardware físico, optimizando el desarrollo y las pruebas.
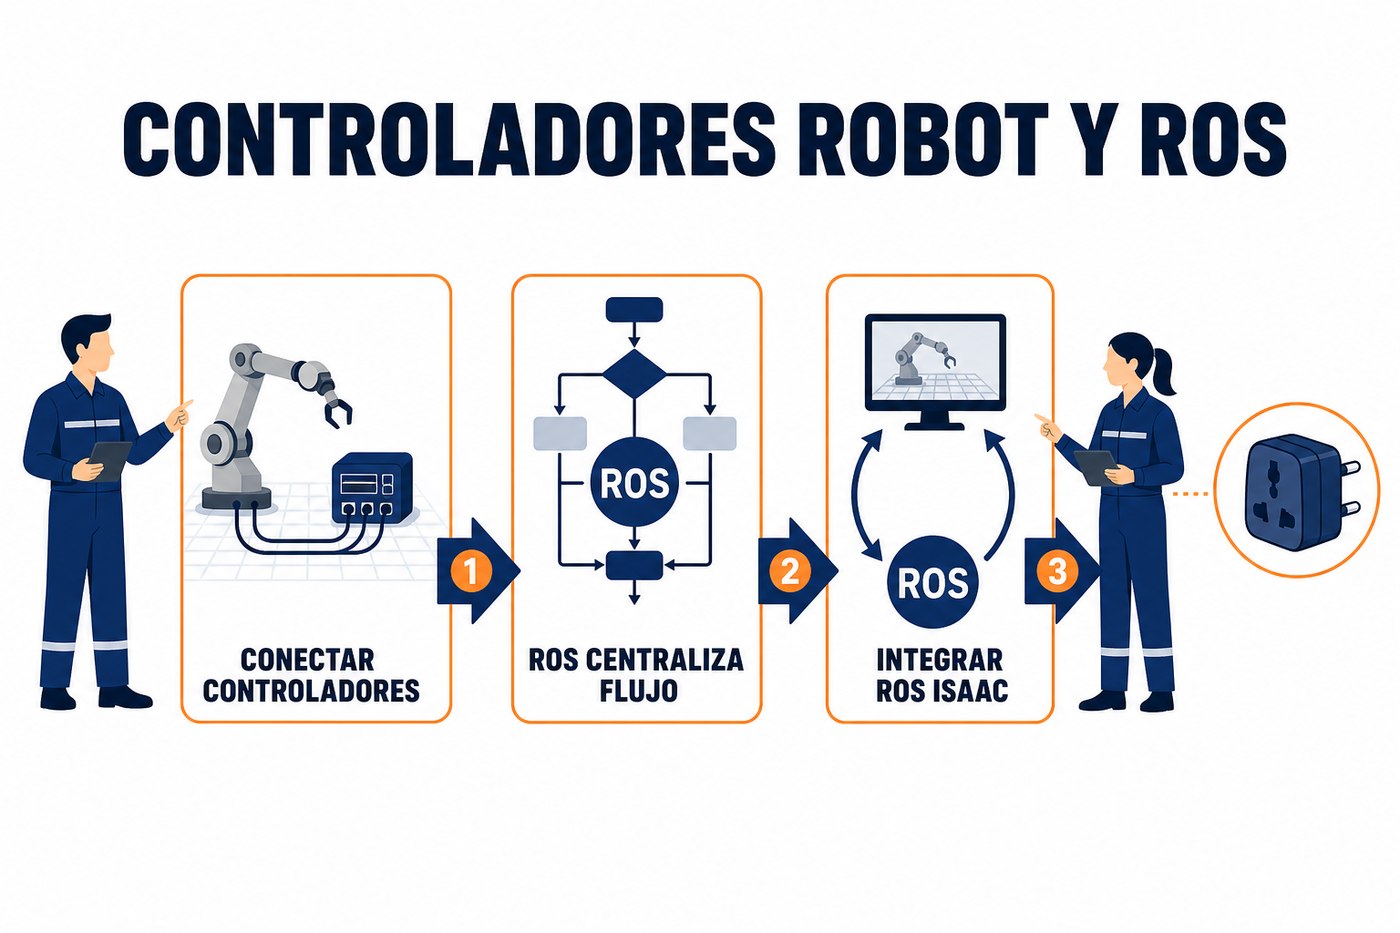
Conectividad de Controladores de Robot en Isaac Sim
Isaac Sim está diseñado para interactuar con controladores de robot externos, ya sean simulados o físicos. Esta capacidad es crucial para el desarrollo de sistemas robóticos, ya que permite probar la lógica de control en un entorno virtual antes de desplegarla en hardware real. La simulación precisa del entorno y la física del robot reduce los riesgos y costos asociados con las pruebas en campo.
La conexión se establece típicamente a través de protocolos de comunicación estándar o APIs específicas. Isaac Sim expone interfaces que permiten a un controlador externo enviar comandos de movimiento (velocidad, posición, fuerza) y recibir datos de sensores simulados (visión, lidar, encoders). Este bucle de control cerrado es idéntico al que se usaría con un robot físico, asegurando la relevancia de las pruebas.
El Rol de ROS en la Simulación Robótica
ROS (Robot Operating System) es un marco de código abierto para el desarrollo de software robótico. Proporciona bibliotecas, herramientas y convenciones para construir aplicaciones complejas. Su integración con Isaac Sim es un pilar para el desarrollo de robótica, ya que permite a los ingenieros usar las mismas herramientas y código tanto en la simulación como en el hardware real.
La arquitectura de ROS, basada en nodos que se comunican mediante mensajes, se alinea bien con el concepto de componentes modulares en la simulación. Los sensores simulados en Isaac Sim pueden publicar datos en tópicos ROS, y los actuadores virtuales pueden suscribirse a comandos ROS. Esto crea un puente transparente entre el mundo virtual y el ecosistema de software de ROS.
- Reutilización de código: Los algoritmos de percepción, planificación y control desarrollados en ROS pueden ejecutarse directamente con datos de sensores simulados en Isaac Sim.
- Depuración avanzada: Las herramientas de visualización y depuración de ROS (como RViz) pueden conectarse a Isaac Sim para inspeccionar el estado del robot y del entorno simulado.
- Estandarización: ROS proporciona una capa de abstracción sobre el hardware del robot, facilitando la portabilidad de las soluciones entre diferentes plataformas robóticas y entornos de simulación.
- Comunidad y recursos: Acceso a una vasta comunidad de desarrolladores y a una gran cantidad de paquetes ROS existentes para diversas funcionalidades robóticas.
Integración de ROS con Isaac Sim
Isaac Sim ofrece extensiones específicas para ROS y ROS 2, que facilitan esta integración. Estas extensiones actúan como pasarelas, traduciendo los datos del entorno de simulación a mensajes ROS y viceversa. Esto permite que un controlador ROS externo 'crea' que está interactuando con un robot físico, cuando en realidad está operando sobre un gemelo digital en Isaac Sim.
El flujo de trabajo típico implica:
- Modelar el robot y el entorno en USD dentro de Omniverse.
- Configurar los componentes del robot en Isaac Sim para publicar datos de sensores (cámaras, lidar, articulaciones) como tópicos ROS.
- Configurar los actuadores del robot en Isaac Sim para suscribirse a comandos ROS (velocidad de articulación, posición de efector final).
- Desarrollar o adaptar el software de control ROS para interactuar con estos tópicos.
- Ejecutar el simulador y el controlador ROS de forma concurrente, permitiendo que el robot virtual se comporte según la lógica del controlador.
Al integrar ROS, priorice el uso de ROS 2 si el proyecto es nuevo. ROS 2 ofrece mejoras significativas en rendimiento, seguridad y soporte para sistemas distribuidos, lo cual es relevante para aplicaciones industriales y robótica compleja. La elección entre ROS y ROS 2 debe basarse en la compatibilidad con librerías existentes y los requisitos de latencia/seguridad del sistema.
Ejemplo de Configuración de Tópicos ROS (conceptual)
Aunque la configuración exacta varía según el robot y los sensores, el principio es asignar identificadores (tópicos) a los flujos de datos. Por ejemplo, una cámara simulada podría publicar imágenes en un tópico /robot_name/camera/image_raw, y un controlador de articulaciones podría suscribirse a /robot_name/joint_group_controller/command.
# Ejemplo conceptual de publicación de datos de cámara en Isaac Sim (pseudocódigo)
import omni.isaac.ros_bridge as ros_bridge

# Obtener el nodo de la cámara simulada
camera_prim = get_prim('/World/robot/camera')

# Crear un publicador ROS para la imagen
image_publisher = ros_bridge.create_ros_publisher(
    topic_name='/robot_name/camera/image_raw',
    msg_type='sensor_msgs/Image',
    prim_path=camera_prim.GetPath()
)

# Ejemplo conceptual de suscripción a comandos de articulación
# (Esto se haría típicamente en un script de control ROS externo)
# En Isaac Sim, se configura el 'subscriber' para el controlador de articulaciones
joint_subscriber = ros_bridge.create_ros_subscriber(
    topic_name='/robot_name/joint_group_controller/command',
    msg_type='trajectory_msgs/JointTrajectory',
    target_prim_path='/World/robot/joint_controller'
)
Este código ilustra el concepto: se mapean elementos del modelo USD en Isaac Sim a tópicos ROS. Los detalles de implementación requieren consultar la documentación específica de las extensiones ROS de Isaac Sim y los paquetes ROS relevantes.
Aplicación Práctica: Validación de Controladores Robóticos
El lunes, identifique un algoritmo de control robótico que su equipo esté desarrollando o planee desarrollar. Evalúe la viabilidad de crear un gemelo digital del robot en Isaac Sim y conectar su controlador ROS a este gemelo. Considere los siguientes pasos:
- Selección de Robot: Elija un robot existente en su organización o un modelo común (ej. UR5, Franka Emika Panda) para el cual existan modelos CAD/USD y paquetes ROS.
- Modelado en Omniverse: Asegure que el modelo USD del robot sea preciso y que los Joint States estén bien definidos. Si no existe, empiece con un modelo básico.
- Configuración ROS en Isaac Sim: Explore las extensiones ROS/ROS 2 de Isaac Sim para entender cómo configurar los publicadores de sensores (cámara, lidar, encoders) y los suscriptores de actuadores (comandos de articulación).
- Desarrollo/Adaptación del Controlador: Si ya tiene un controlador ROS, verifique su compatibilidad. Si no, desarrolle un controlador simple (ej. un algoritmo de movimiento de punto a punto) para probar la conexión.
- Prueba y Depuración: Ejecute el sistema simulado. Utilice herramientas ROS como
rostopic echoy RViz para verificar que los datos se publiquen y suscriban correctamente, y que el robot virtual se mueva según lo esperado.
Esta práctica permite validar la lógica de control, probar escenarios de fallo y optimizar parámetros sin incurrir en el desgaste o el riesgo de daño del hardware físico. Es un paso esencial para la madurez de cualquier sistema robótico.
There are no comments for now.
to be the first to leave a comment.