NVIDIA Isaac Sim: Simulación Robótica y Entrenamiento
NVIDIA Isaac Sim es una aplicación construida sobre NVIDIA Omniverse, diseñada específicamente para la simulación robótica. Permite a los ingenieros desarrollar, probar y entrenar robots en entornos virtuales fotorrealistas y físicamente precisos, antes de la implementación en hardware físico. Su capacidad para replicar la complejidad del mundo real es fundamental para el avance de la robótica.
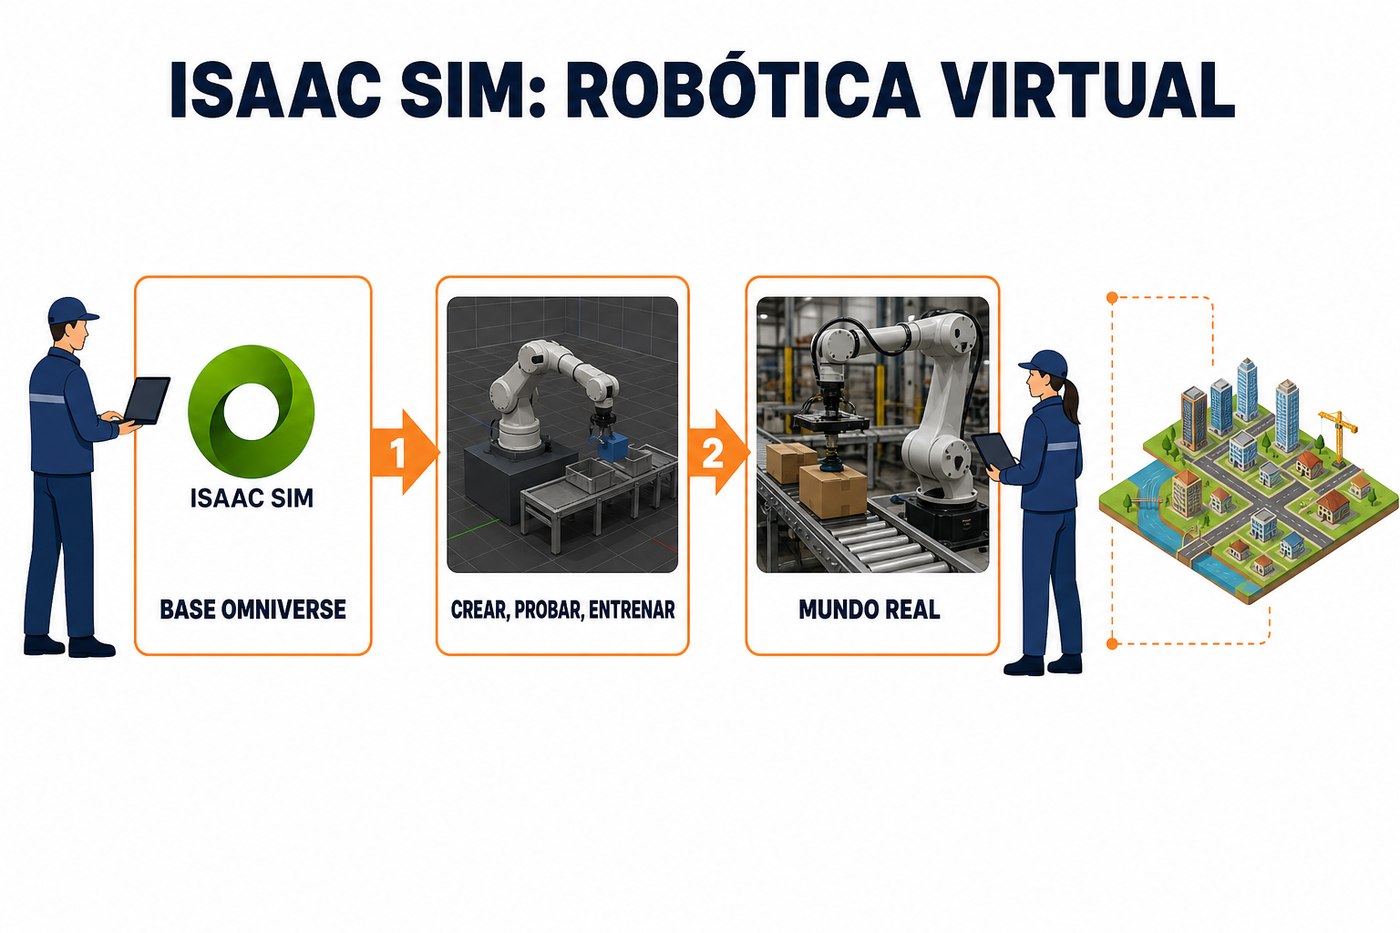
Fundamentos de Isaac Sim en Omniverse
Isaac Sim aprovecha las capacidades de Omniverse para la simulación física y el renderizado en tiempo real. Esto significa que los entornos virtuales no solo se ven realistas, sino que también se comportan de manera físicamente precisa. La simulación incluye la interacción de objetos, la dinámica de fluidos (cuando aplica), la iluminación y la respuesta de los sensores del robot. Utiliza el formato Universal Scene Description (USD) para la descripción de escenas, lo que facilita la importación de modelos CAD y la colaboración entre diferentes herramientas y equipos.
La base de Isaac Sim permite modelar el robot, su entorno y las tareas que debe realizar. Esto es crítico para la fase de diseño y validación, donde se pueden identificar y corregir problemas antes de invertir en prototipos físicos costosos. La integración con el motor de física NVIDIA PhysX y el renderizado RTX garantiza que las simulaciones sean lo más cercanas posible a la realidad.
Modelado de Entornos y Activos Robóticos
Una de las fortalezas de Isaac Sim es su capacidad para crear entornos de simulación complejos y realistas. Esto incluye desde fábricas con maquinaria pesada hasta almacenes con estanterías y pasillos, o incluso entornos exteriores. Los activos, como robots, herramientas, obstáculos y objetos manipulables, se pueden importar en formato USD o crear directamente dentro de Omniverse.
- Importación de CAD: Permite importar modelos de robots y entornos desde software CAD (SolidWorks, AutoCAD, etc.) a través de los conectores de Omniverse, asegurando la fidelidad del diseño.
- Biblioteca de activos: Incluye una biblioteca predefinida de robots comunes (UR10, Franka Emika Panda, etc.) y activos de entorno para acelerar la creación de escenas.
- Generación de terrenos y obstáculos: Herramientas para crear superficies complejas, rampas, escaleras y otros elementos que el robot debe navegar o interactuar.
- Configuración de sensores: Permite simular una amplia gama de sensores robóticos, como cámaras RGB, cámaras de profundidad, LiDAR, IMU y sensores de fuerza/torque, con sus parámetros específicos.
La precisión en el modelado de estos entornos es crucial para el entrenamiento de modelos de IA, ya que cualquier inconsistencia entre la simulación y la realidad puede llevar a un rendimiento deficiente cuando el robot opera en el mundo físico.
Cinemática y Dinámica Robótica
Isaac Sim ofrece un control detallado sobre la cinemática y dinámica de los robots. Esto es esencial para simular movimientos precisos y garantizar que el robot se comporte como se espera en el mundo real. Se pueden definir y controlar los grados de libertad de cada articulación, los límites de movimiento, las velocidades y las aceleraciones.
- Cinemática inversa (IK): Permite especificar una posición y orientación del efector final del robot, y el sistema calcula las configuraciones de las articulaciones necesarias para alcanzar ese objetivo.
- Dinámica directa: Simula cómo el robot se mueve y reacciona a las fuerzas aplicadas, considerando la masa, la inercia y la fricción de sus componentes.
- Control de articulaciones: Proporciona interfaces para controlar directamente las articulaciones del robot mediante comandos de posición, velocidad o torque, replicando el comportamiento de los controladores de hardware reales.
- Detección de colisiones: El motor de física PhysX gestiona la detección y respuesta a colisiones entre el robot y el entorno, o entre diferentes partes del robot, lo que es vital para la seguridad y la planificación de trayectorias.
La configuración precisa de la dinámica del robot en Isaac Sim es tan importante como el modelado visual. Una simulación visualmente perfecta pero dinámicamente imprecisa generará datos de entrenamiento erróneos y planes de movimiento ineficaces. Siempre priorice la validación de los parámetros físicos antes de la validación visual.
Integración con ROS y Frameworks de IA
Isaac Sim está diseñado para integrarse con el ecosistema de desarrollo robótico. Ofrece conectividad directa con Robot Operating System (ROS y ROS 2), el framework más utilizado en robótica. Esto permite que los ingenieros utilicen sus paquetes ROS existentes para control, navegación y percepción dentro del entorno simulado.
import omni.isaac.ros_bridge as ros_bridge
import omni.isaac.core.utils.nucleus as nucleus_utils

# Ejemplo de inicialización del puente ROS en Isaac Sim
ros_bridge.acquire_ros_interface()

# Publicar un mensaje de ejemplo (conceptual)
# from std_msgs.msg import String
# pub = ros_bridge.create_ros_publisher('/isaac_topic', String)
# msg = String()
# msg.data = 'Hello from Isaac Sim!'
# pub.publish(msg)
Además, Isaac Sim facilita la integración con frameworks de IA como PyTorch y TensorFlow. Esto es crucial para el entrenamiento de modelos de aprendizaje por refuerzo o redes neuronales para visión por computadora, donde se requiere una gran cantidad de datos. La simulación puede generar estos datos de forma automática, variando las condiciones del entorno y las interacciones del robot, un proceso conocido como Generación de Datos Sintéticos (SDG), que se abordará en la siguiente lección.
Aplicación Práctica: Evaluación de Controladores Robóticos
El lunes, utilice Isaac Sim para evaluar un nuevo algoritmo de control para un brazo robótico. En lugar de implementarlo directamente en un robot físico, lo que podría ser costoso y riesgoso, cree un entorno simulado en Isaac Sim que replique las condiciones de operación esperadas. Importe el modelo del brazo robótico y configure un objetivo de manipulación (por ejemplo, tomar un objeto de una banda transportadora y colocarlo en una caja).
Conecte su algoritmo de control (desarrollado en Python o C++ y expuesto vía ROS) a Isaac Sim. Ejecute la simulación y observe el rendimiento del controlador: ¿el robot alcanza el objetivo de manera precisa? ¿Hay colisiones? ¿La trayectoria es eficiente? Modifique los parámetros del controlador en el entorno simulado y compare los resultados. Esta práctica le permitirá iterar rápidamente en el diseño del controlador y validar su robustez antes de pasar a la fase de pruebas con hardware real.
No hay comentarios por ahora.
para ser el primero en comentar.